Os métodos de maquinagem estão em constante aperfeiçoamento e, por sua vez, a experiência de projetistas e fabricantes alarga-se. Uma vez que os métodos de montagem dos componentes de conjuntos rotativos assentam na experiência dos antecessores, por que razão não desapareceu o problema do desequilíbrio e da minimização da vibração do rotor?
Entre outras razões, porque:
a) Os processos e tolerâncias da norma ISO 21940-11 para rotores de comportamento rígido (PN 93/N-01359, equilibragem de rotores rígidos; determinação do desequilíbrio residual admissível) definem os valores do desequilíbrio residual admissível de rotores com diferentes finalidades
b) A par da crescente concorrência no mercado de bens do setor mecânico, aumentam as exigências relativas à qualidade — incluindo o valor do desequilíbrio residual — dos componentes e dos seus subcomponentes
c) Mantém-se a tendência geral para o aumento da rotação a alta velocidade dos rotores, o que destaca a importância de minimizar o seu desequilíbrio
No estudo, pretendemos mostrar que a razão da necessidade de equilibragem é uma propriedade específica da massa de que os rotores são feitos. Pretendemos também mostrar a importância do chamado «eixo real de rotação».
A força de inércia e as forças centrífugas
Em geral, ao analisar qualquer fenómeno físico relacionado com a alteração do movimento de um corpo de qualquer massa, pode afirmar-se que a massa (quando sujeita a aceleração) oferece uma resistência efetiva. Esta resistência designa-se força de inércia.
Qualquer elemento de massa que faça parte de um rotor é acelerado durante a rotação se estiver afastado do eixo em torno do qual roda. Se o movimento de rotação tiver velocidade constante, a aceleração tem uma componente de direção centrípeta. Devido a esta aceleração, geram-se forças de inércia centrífugas. Se não forem compensadas, ao longo do comprimento do rotor, as forças resultantes individuais oscilam. As forças de inércia não compensadas rodam com o rotor, acompanhando a massa rotativa não compensada. Como as estruturas de suporte do rotor têm uma determinada rigidez, nestes pontos criam-se as condições para a vibração. Se a máquina rotativa não tiver sido concebida para realizar o trabalho por meio de vibrações, estas constituem uma perturbação e, entre outros efeitos, reduzem a sua vida útil. Por isso, os técnicos associaram a vibração a uma distribuição de massa não compensada e definiram o desequilíbrio. A Ascential Technologies constrói máquinas para medir e minimizar este desequilíbrio.
O eixo principal central de inércia
Desde o início, deve colocar-se a questão de saber em torno de que eixo quereria rodar a massa (isto é, um rotor de qualquer forma) se pudesse ser posta em rotação no espaço por binário puro e sem apoio (isto é, em movimento livre).
A resposta é que o movimento livre ocorreria em torno do eixo principal e central de inércia. Este eixo passa pelo centro de massa do rotor e está orientado de modo que as massas unitárias estejam em equilíbrio em todos os planos perpendiculares a esse eixo. Isto significa que, nesta direção, a distribuição de massa do rotor tem simetria circular ao longo de todo o seu comprimento. Na prática, aproximamo-nos desta situação no final de uma equilibragem eficaz do chamado rotor de baixa e de alta velocidade. Se o rotor for rígido, o problema simplifica-se para as resultantes. Isto significa que, para obter simetria circular, basta a equilibragem a baixa velocidade, em que existem apenas dois planos nos quais têm de ser aplicadas massas de correção para contrariar a falta de simetria ao longo de todo o comprimento do rotor.
Uma ilustração: o projétil de canhão
Esta situação é bem ilustrada pelo voo de um projétil de canhão. O voo pode dividir-se em duas fases: a primeira termina quando o projétil sai do cano do canhão, a segunda quando embate num obstáculo. Na primeira fase, a superfície interior do cano funciona como um vínculo para o projétil, obrigando-o a alinhar a rotação com o eixo geométrico. Se a sua massa estiver distribuída de forma não coaxial ao longo de todo o comprimento, os vínculos impedem o projétil de rodar em torno do seu eixo principal e central de inércia. Por esse motivo, o projétil em rotação atua sobre o cano através de forças centrífugas. Depois de sair do cano (e depois de as suas próprias vibrações serem amortecidas em torno de um eixo perpendicular à trajetória), o projétil continua o voo em torno do seu eixo principal e central de inércia. O seu cone dianteiro descreve uma linha helicoidal no espaço. A inclinação relativa dos dois eixos (o geométrico, que é o real, e o principal/central) pode ser calculada.
Eixo geométrico versus eixo real de rotação
Num cilindro perfeitamente reto e com simetria circular, com munhões terminados em planos perpendiculares, os eixos principal e central de inércia coincidem com o eixo geométrico. Se estivesse assente nos rolamentos de rolos da equilibradora, o eixo real de rotação coincidiria com o eixo geométrico. Se, durante o fabrico do rotor, se fresassem ranhuras nas extremidades desse veio para chavetas e, em seguida, se montassem nele erros de excentricidade e angulares, os restantes componentes do conjunto (por exemplo, o eixo principal e central de inércia do conjunto) não coincidiriam com o seu eixo geométrico. O movimento livre de rotação deste conjunto ocorreria em torno do eixo resultante, que é outro eixo central e principal de inércia. Isto porque este não coincide com o eixo de um veio reto e com simetria circular.
Quando a massa está em rotação mas não existe apoio, não surge desequilíbrio. Quando os rolamentos de rolos, que são as ligações de todo o conjunto, são montados no veio, o movimento de rotação da massa total do conjunto passa a ser imposto pelos rolamentos em torno de um eixo de rotação diferente, designado eixo real.
Reúnem-se agora as condições para definir e medir o desequilíbrio.
Desequilíbrio em sistemas montados
É correto afirmar que os sistemas mecânicos que cooperam em movimento rotativo são geralmente concebidos de modo a que os seus eixos de simetria, após a montagem, também coincidam. Em resultado de erros de forma de traçado e de montagem, o eixo comum real de rotação do sistema, na maioria das vezes, não coincide com nenhum eixo de um elemento componente.
Assim, o centro de gravidade comum de todos os componentes de um sistema rotativo não se situa no eixo real de rotação. Alguns componentes podem também estar montados de forma oblíqua, ou seja, com um erro angular. Desta forma, o eixo principal de inércia de massa de todo o rotor fica oblíquo em relação ao eixo real de rotação. Este alinhamento dos dois eixos (o principal central de inércia e o eixo real de rotação) um em relação ao outro é a origem da excitação do movimento e das forças adicionais que surgem nos pontos de apoio do rotor. Esta excitação tem a particularidade de as amplitudes das forças aumentarem com o aumento da rotação do rotor rígido e de terem uma direção constante relativamente ao rotor.
Exemplo prático: veio de motor e disco de embraiagem
Para ilustrar o facto de a montagem de componentes corretamente fabricados poder introduzir desequilíbrio, analisemos o seguinte exemplo prático.
A Figura 1 mostra a ligação de um veio de motor elétrico a um disco de embraiagem. A extremidade do veio do motor apresenta batimento radial W.
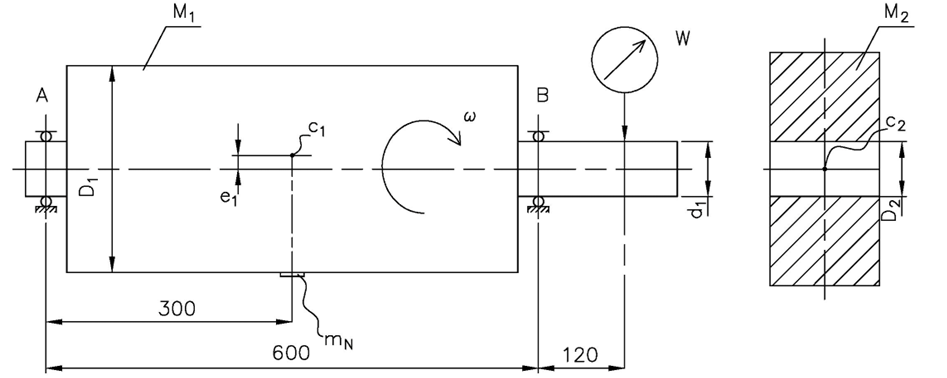
O disco da embraiagem pode ser fixado no rotor de forma arbitrária, mas dentro da sua folga, sendo que a folga pode ficar disposta em qualquer ângulo aleatório no plano perpendicular ao eixo de rotação. De acordo com as regras, assume-se o pior caso: o batimento do veio e o desvio máximo da execução do furo somam-se no mesmo sentido. O rotor, nos planos em que as chumaceiras estão montadas, roda em torno do eixo real de rotação 1. O eixo geométrico da extremidade do veio do rotor é o eixo 3. O eixo principal e central de inércia do disco de acoplamento, juntamente com o centro de gravidade c2, é o eixo 2.
Dados de entrada:
d1=34.984 mm (diâmetro do veio do rotor), D2=35H7 mm (diâmetro do furo feito no disco de embraiagem), W=24 μm (batimento radial medido no veio do rotor).
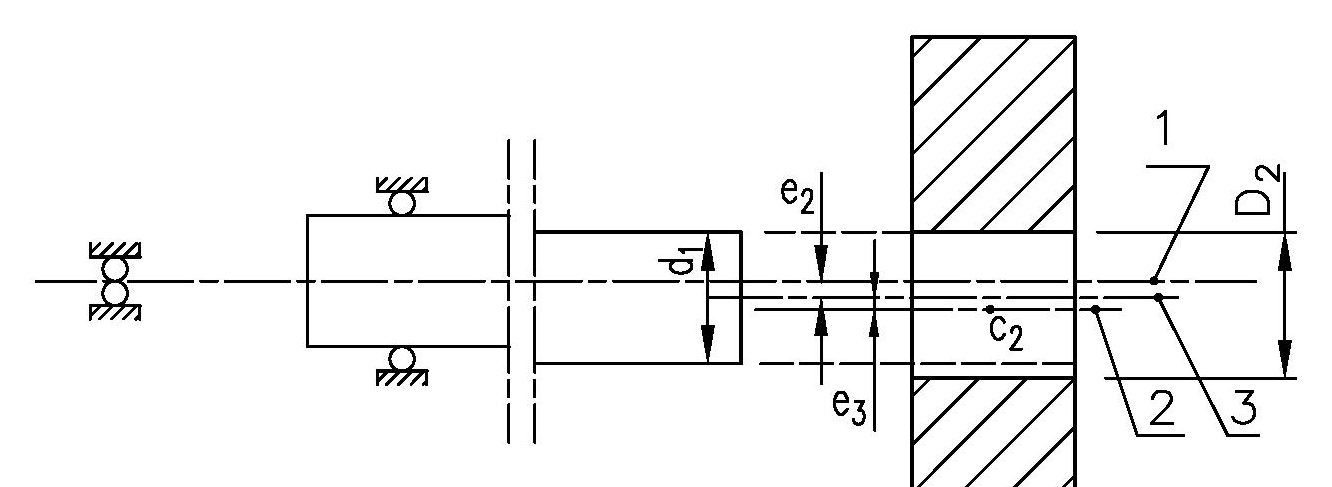
Já numa montagem deste tipo, pode ocorrer desequilíbrio. O rotor roda nas suas chumaceiras durante as medições.
Resumo
- As forças de inércia centrífugas atuam sobre cada partícula de massa de um rotor rígido durante a sua rotação e aumentam com esta. Devido à simetria circular do rotor, a força de um lado é compensada por uma força que atua no sentido oposto. Em qualquer rotor, é possível determinar um eixo em relação ao qual todas estas forças se compensam aos pares. Trata-se do eixo principal e central de inércia. Se a rotação se der em torno deste eixo, não são geradas forças de reação no apoio do rotor.
- Ao fixar rolamentos, por exemplo, ao veio de qualquer conjunto rotativo, estabelecemos o movimento de rotação do rotor em torno do eixo que se formará de acordo com a conceção dos rolamentos. Os rolamentos impõem o movimento de rotação no espaço independentemente da conceção do rotor, dependendo o movimento exato da conceção dos rolamentos. Forma-se assim o chamado eixo real de rotação.
- A chumaceira é uma ligação para o rotor. Se o eixo real de rotação não coincidir com os eixos principal e central, cria-se um desequilíbrio. O valor e a direção deste desequilíbrio dependem da disposição mútua, no espaço, do eixo real de rotação e do eixo principal e central de inércia.