
I metodi di lavorazione meccanica migliorano continuamente e, di pari passo, cresce l’esperienza di progettisti e costruttori. Poiché i metodi di assemblaggio dei componenti degli assiemi rotanti si basano sull’esperienza di chi ci ha preceduto, perché il problema dello squilibrio e della riduzione al minimo delle vibrazioni del rotore non è scomparso?
Tra gli altri motivi, perché:
a) I processi e le tolleranze della norma ISO 21940-11 per rotori a comportamento rigido (PN 93/N-01359 equilibratura dei rotori rigidi; determinazione dello squilibrio residuo ammissibile) definiscono i valori dello squilibrio residuo ammissibile di rotori con destinazioni d’uso diverse
b) In parallelo con la crescente concorrenza sul mercato dei beni di natura meccanica, aumentano i requisiti di qualità dei componenti e dei loro sottocomponenti, compreso il valore dello squilibrio residuo
c) Prosegue la tendenza generale all’aumento della rotazione ad alta velocità dei rotori, il che evidenzia l’importanza di ridurre al minimo il loro squilibrio
Con questo studio intendiamo mostrare che la necessità dell’equilibratura deriva da una proprietà specifica della massa di cui sono costituiti i rotori. Intendiamo inoltre mostrare l’importanza del cosiddetto «asse di rotazione reale».
La forza d’inerzia e le forze centrifughe
In generale, analizzando un qualsiasi fenomeno fisico legato alla variazione del moto di un corpo di massa qualsiasi, si può affermare che la massa (quando è sottoposta ad accelerazione) oppone una resistenza di forza. Questa resistenza è detta forza d’inerzia.
Ogni elemento di massa che compone un rotore è soggetto ad accelerazione durante la rotazione, se si trova lontano dall’asse effettivo attorno al quale ruota. Se il moto rotatorio avviene a velocità costante, l’accelerazione ha una componente con direzione centripeta. A causa di questa accelerazione si generano forze d’inerzia centrifughe. Se non vengono compensate, lungo la lunghezza del rotore le singole forze risultanti oscillano. Le forze d’inerzia non compensate ruotano con il rotore, seguendo la massa rotante non compensata. Poiché le strutture di supporto del rotore hanno una certa rigidezza, in questi punti si creano le condizioni per le vibrazioni. Se la macchina rotante non è progettata per svolgere il proprio lavoro per mezzo di vibrazioni, queste rappresentano un disturbo e, tra l’altro, ne riducono la vita utile. Per questo i tecnici hanno associato le vibrazioni alla distribuzione non compensata della massa e hanno definito lo squilibrio. Ascential Technologies realizza macchine per misurare e ridurre al minimo questo squilibrio.
L’asse centrale principale d’inerzia
Innanzitutto, occorre chiedersi attorno a quale asse la massa (ossia un rotore di forma qualsiasi) tenderebbe a ruotare se potesse essere messa in rotazione nello spazio da una pura coppia e senza supporto (ossia nel cosiddetto moto libero).
La risposta è che il moto libero avverrebbe attorno all’asse principale e centrale d’inerzia. Questo asse passa per il baricentro del rotore ed è orientato in modo che le masse unitarie siano in equilibrio per tutti i piani perpendicolari a tale asse. Ciò significa che, in questa direzione, la distribuzione della massa del rotore è a simmetria circolare lungo tutta la sua lunghezza. In pratica ci si avvicina a questa situazione al termine di un’equilibratura efficace del cosiddetto rotore a bassa e ad alta velocità. Se il rotore è rigido, il problema si semplifica e si riduce alle risultanti. Ciò significa che, per ottenere la simmetria circolare, è sufficiente l’equilibratura a bassa velocità, in cui i piani nei quali applicare le masse di correzione per contrastare la mancanza di simmetria lungo tutta la lunghezza del rotore sono soltanto due.
Un esempio illustrativo: il proiettile di cannone
Questa situazione è illustrata correttamente dal volo di un proiettile di cannone. Il volo può essere suddiviso in due fasi: la prima termina quando il proiettile lascia la canna, la seconda quando colpisce un ostacolo. Nella prima fase la superficie interna della canna costituisce un vincolo per il proiettile e lo costringe ad allinearsi in rotazione secondo l’asse geometrico. Se la sua massa è distribuita in modo non coassiale lungo tutta la lunghezza, i vincoli impediscono al proiettile di ruotare attorno al proprio asse principale e centrale d’inerzia. Per questo motivo il proiettile in rotazione urta la canna a causa delle forze centrifughe. Dopo aver lasciato la canna (e dopo che le sue stesse vibrazioni si sono smorzate attorno a un asse perpendicolare alla traiettoria), il proiettile continua il volo attorno al proprio asse principale e centrale d’inerzia. La sua punta conica descrive una linea elicoidale nello spazio. L’inclinazione relativa dei due assi (quello geometrico, che è reale, e quello principale/centrale) può essere calcolata.
Asse geometrico e asse di rotazione effettivo
In un cilindro perfettamente rettilineo e a simmetria circolare, con perni terminati da piani perpendicolari, gli assi principale e centrale d’inerzia coincidono con l’asse geometrico. Se fosse appoggiato sui cuscinetti volventi dell’equilibratrice, l’asse di rotazione effettivo coinciderebbe con l’asse geometrico. Se durante il processo di fabbricazione del rotore fresassimo delle cave alle estremità di un albero di questo tipo per alloggiare le linguette, e poi vi montassimo componenti con errori di eccentricità e angolari, gli altri componenti dell’assieme (ad esempio l’asse principale e centrale d’inerzia dell’assieme) non coinciderebbero con il suo asse geometrico. Il moto rotatorio libero di questo assieme avverrebbe attorno alla risultante, che è un altro asse centrale e principale d’inerzia. Questo perché tale asse non coincide con quello di un albero rettilineo e a simmetria circolare.
Quando la massa ruota ma non è presente alcun supporto, lo squilibrio non compare. Quando sull’albero vengono montati i cuscinetti volventi, che costituiscono un vincolo per l’intero assieme, il moto rotatorio della massa totale dell’assieme sarà imposto dai cuscinetti attorno a un diverso asse di rotazione, detto asse effettivo.
Ora si sono create le condizioni per definire e misurare lo squilibrio.
Squilibrio nei sistemi assemblati
È corretto affermare che i sistemi meccanici che collaborano nel movimento rotatorio sono solitamente progettati in modo che i loro assi di simmetria, dopo l’assemblaggio, coincidano anch’essi. Per effetto di errori di forma e di assemblaggio, l’asse di rotazione effettivo comune del sistema nella maggior parte dei casi non coincide con l’asse di nessun singolo componente.
Di conseguenza, il baricentro comune di tutti i componenti di un sistema rotante non si trova sull’asse di rotazione effettivo. Alcuni componenti possono inoltre essere fissati in modo obliquo, cioè con un errore angolare. Per questo l’asse principale d’inerzia delle masse dell’intero rotore risulta inclinato rispetto all’asse di rotazione effettivo. Un simile allineamento dei due assi (quello principale centrale d’inerzia e quello di rotazione effettivo) l’uno rispetto all’altro è all’origine della forzante del moto e delle forze aggiuntive che si manifestano nei punti di appoggio del rotore. Questa forzante ha una caratteristica particolare: le ampiezze delle forze crescono all’aumentare della rotazione del rotore rigido e hanno una direzione costante rispetto al rotore.
Esempio pratico: albero motore e disco della frizione
Per illustrare come l’assemblaggio di componenti realizzati correttamente possa introdurre squilibrio, esaminiamo il seguente esempio pratico.
La figura 1 mostra il collegamento di un albero di motore elettrico a un disco della frizione. L’estremità dell’albero del motore presenta un’oscillazione radiale W.
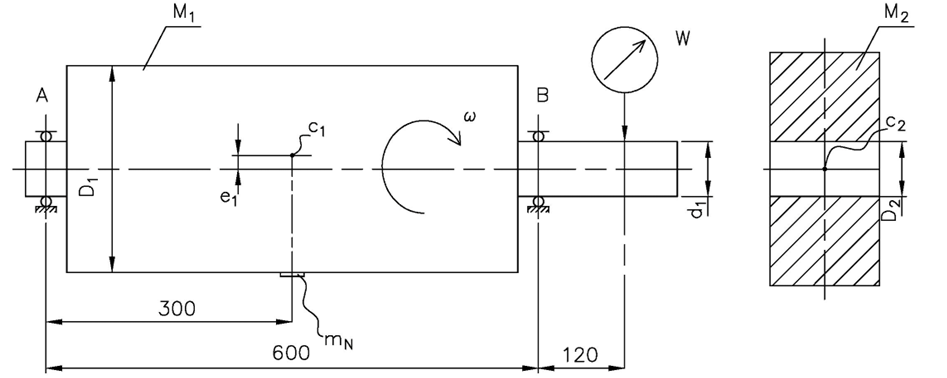
Il disco della frizione può essere fissato sul rotore in modo arbitrario, ma entro il proprio gioco, mentre il gioco può essere recuperato con un angolo qualsiasi nel piano perpendicolare all’asse di rotazione. In base alle regole si assume il caso peggiore: l’oscillazione dell’albero e lo scostamento massimo nell’esecuzione del foro si sommano nella stessa direzione. Il rotore, nei piani in cui sono montati i cuscinetti, ruota attorno all’asse di rotazione effettivo 1. L’asse geometrico dell’estremità dell’albero del rotore è l’asse 3. L’asse principale e centrale d’inerzia del disco di accoppiamento, insieme al baricentro c2, è l’asse 2.
Dati di ingresso:
d1=34.984 mm (diametro dell’albero del rotore), D2=35H7 mm (diametro del foro praticato nel disco della frizione), W=24 μm (oscillazione radiale misurata sull’albero del rotore).
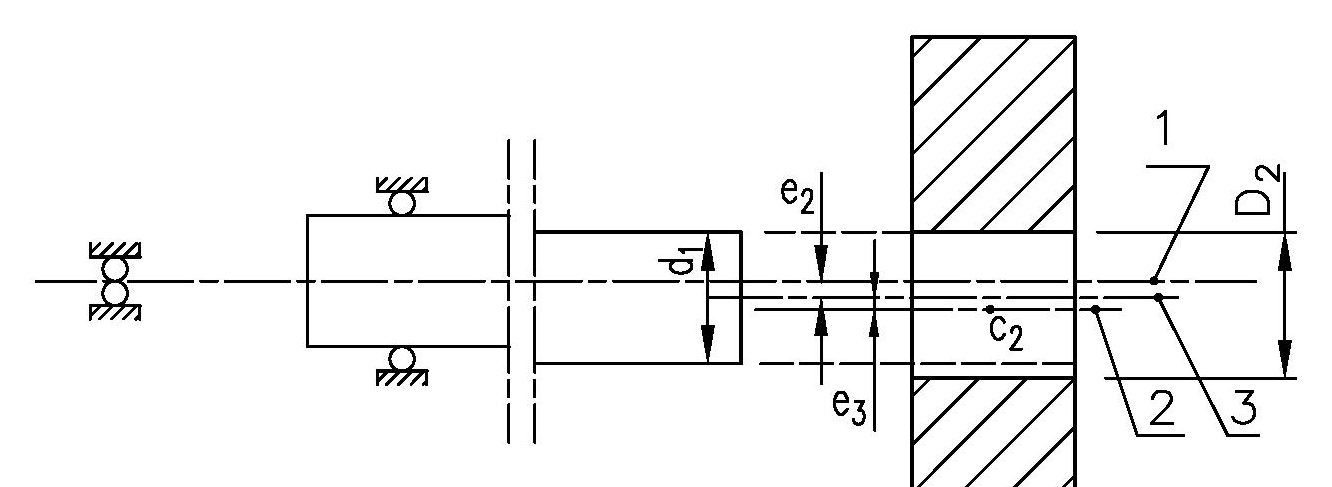
Già in un assemblaggio di questo tipo può verificarsi uno squilibrio. Durante le misurazioni il rotore ruota nei propri cuscinetti.
Riepilogo
- Le forze d’inerzia centrifughe agiscono su ogni particella di massa di un rotore rigido durante la sua rotazione e aumentano con essa. Grazie alla simmetria circolare del rotore, la forza su un lato è compensata da una forza che agisce in direzione opposta. In qualsiasi rotore è possibile determinare un asse rispetto al quale tutte queste forze si compensano a coppie. Questo è l’asse principale e centrale d’inerzia. Se la rotazione avviene attorno a questo asse, sul supporto del rotore non si generano forze di reazione.
- Montando cuscinetti volventi, ad esempio, sull’albero di un qualsiasi assieme rotante, si stabilisce il moto rotatorio del rotore attorno all’asse che si formerà in base alla progettazione dei cuscinetti. I cuscinetti imporranno il moto rotatorio nello spazio indipendentemente dalla progettazione del rotore, e il moto esatto dipende dalla progettazione dei cuscinetti. Si formerà così il cosiddetto asse di rotazione reale.
- Il cuscinetto è un vincolo per il rotore. Se l’asse di rotazione effettivo non coincide con gli assi principale e centrale, si crea uno squilibrio. Il valore e la direzione di questo squilibrio dipendono dalla disposizione reciproca nello spazio tra l’asse di rotazione effettivo e l’asse principale e centrale d’inerzia.



