Bewerkingsmethoden worden voortdurend verbeterd en de ervaring van ontwerpers en fabrikanten groeit mee. Aangezien de montagemethoden voor componenten van roterende assemblages gebaseerd zijn op de ervaring van voorgangers, waarom is het probleem van onbalans en het minimaliseren van rotortrillingen dan niet verdwenen?
Onder meer omdat:
a) ISO 21940-11, processen en toleranties voor rotoren met stijf gedrag (PN 93/N-01359, balanceren van stijve rotoren; bepaling van de toelaatbare restonbalans), definiëren de waarden van de toelaatbare restonbalans van rotoren met verschillende toepassingen
b) Naarmate de concurrentie op de markt voor mechanische producten toeneemt, worden ook de eisen aan de kwaliteit van onderdelen en hun subcomponenten – waaronder de waarde van de restonbalans – steeds hoger
c) De algemene tendens naar steeds hogere rotatiesnelheden van rotoren houdt aan, wat het belang onderstreept van het zo veel mogelijk beperken van hun onbalans
In deze studie willen we aantonen dat de noodzaak om te balanceren voortkomt uit een specifieke eigenschap van de massa waaruit rotoren zijn gemaakt. We willen ook het belang aantonen van de zogeheten “reële rotatieas”.
De traagheidskracht en de middelpuntvliedende krachten
Wanneer men een fysisch verschijnsel analyseert dat verband houdt met de bewegingsverandering van een lichaam met een willekeurige massa, kan men stellen dat een massa die aan versnelling wordt onderworpen een krachtige weerstand biedt. Deze weerstand wordt de traagheidskracht genoemd.
Elk massadeel van een rotor wordt tijdens de rotatie versneld wanneer het zich op een afstand van de werkelijke rotatieas bevindt. Bij een rotatiebeweging met constante snelheid heeft de versnelling een component in centripetale richting. Door deze versnelling ontstaan centrifugale traagheidskrachten. Als ze niet worden gecompenseerd, oscilleren de afzonderlijke resulterende krachten over de lengte van de rotor. De niet-gecompenseerde traagheidskrachten roteren met de rotor mee, volgens de niet-gecompenseerde roterende massa. Doordat de steunconstructies van de rotor een zekere stijfheid hebben, ontstaan op die plaatsen de voorwaarden voor trillingen. Als de roterende machine niet is ontworpen om haar werk met behulp van trillingen te verrichten, zijn ze een storing en verkorten ze onder meer haar levensduur. Daarom hebben technici trillingen in verband gebracht met een niet-gecompenseerde massaverdeling en de onbalans gedefinieerd. Ascential Technologies bouwt machines om deze onbalans te meten en te minimaliseren.
De centrale hoofdtraagheidsas
Om te beginnen moet de vraag worden gesteld om welke as de massa (dat wil zeggen een rotor van willekeurige vorm) zou willen draaien als ze in de ruimte door een zuiver koppel en zonder ondersteuning kon worden rondgedraaid (dat wil zeggen in de zogeheten vrije beweging)?
Het antwoord is dat de vrije beweging zou plaatsvinden rond de centrale hoofdtraagheidsas. Deze as gaat door het massamiddelpunt van de rotor en is zo gericht dat de massa-elementen in evenwicht zijn voor alle vlakken die loodrecht op deze as staan. Dit betekent dat de massaverdeling van de rotor in deze richting over de volledige lengte cirkelvormig symmetrisch is. In de praktijk benaderen we zo'n situatie na het effectief balanceren van de zogeheten rotor voor lage en hoge toerentallen. Als de rotor stijf is, vereenvoudigt het probleem zich tot resultanten. Om cirkelvormige symmetrie te bereiken, volstaat dan balanceren op laag toerental, waarbij er slechts twee vlakken zijn waarin correctiemassa's moeten worden aangebracht om het gebrek aan symmetrie over de volledige lengte van de rotor te compenseren.
Een illustratie: het kanonprojectiel
Deze situatie wordt goed geïllustreerd door de vlucht van een kanonskogel. De vlucht kan in twee fasen worden verdeeld: de eerste eindigt wanneer de kogel de loop verlaat, de tweede wanneer hij een obstakel raakt. In de eerste fase vormt het binnenoppervlak van de loop een geleiding voor de kogel, die hem dwingt zich bij de rotatie uit te lijnen volgens de geometrische as. Als zijn massa niet coaxiaal over zijn volledige lengte is verdeeld, verhinderen de geleidingen dat de kogel roteert om zijn centrale hoofdtraagheidsas. Daardoor oefent de roterende kogel centrifugale krachten uit op de loop. Nadat de kogel de loop heeft verlaten (en nadat zijn eigen trillingen om een as loodrecht op zijn baan zijn gedempt), vliegt hij verder om zijn centrale hoofdtraagheidsas. Zijn voorste kegel beschrijft een schroeflijn in de ruimte. De onderlinge helling van de twee assen (de geometrische, werkelijke as en de centrale hoofdas) kan worden berekend.
Geometrische as versus werkelijke rotatieas
In een perfect rechte en cirkelvormig symmetrische cilinder, waarvan de astappen met loodrechte vlakken eindigen, vallen de centrale hoofdtraagheidsassen samen met de geometrische as. Als die cilinder op de rollagers van de balanceermachine zou rusten, zou de werkelijke rotatieas samenvallen met de geometrische as. Als we tijdens de productie van de rotor aan de uiteinden van zo'n as groeven voor spiebanen zouden frezen en er vervolgens componenten met excentriciteits- en hoekfouten op zouden monteren, dan zouden de andere onderdelen van de assemblage (bijvoorbeeld de centrale hoofdtraagheidsas van de assemblage) niet samenvallen met haar geometrische as. De vrije rotatiebeweging van deze assemblage zou plaatsvinden rond de som ervan, een andere centrale hoofdtraagheidsas. Die valt immers niet samen met de as van een cirkelvormig symmetrische en rechte as.
Wanneer de massa roteert maar er geen oplegging is, treedt er geen onbalans op. Wanneer de rollagers, die de volledige assemblage vastleggen, op de as worden gemonteerd, wordt de rotatiebeweging van de totale massa van de assemblage door de lagers afgedwongen rond een andere rotatieas, de zogeheten werkelijke as.
Nu zijn de voorwaarden vervuld om onbalans te definiëren en te meten.
Onbalans in geassembleerde systemen
Het is juist om te stellen dat mechanische systemen die samenwerken in een roterende beweging doorgaans zo zijn ontworpen dat hun symmetrieassen na montage ook samenvallen. Als gevolg van vorm- en montagefouten valt de werkelijke gemeenschappelijke rotatieas van het systeem meestal niet samen met een as van een afzonderlijk onderdeel.
Het gemeenschappelijke zwaartepunt van alle componenten van een roterend systeem ligt dus niet op de werkelijke rotatieas. Sommige componenten kunnen bovendien schuin zijn bevestigd, dus met een hoekfout. Hierdoor ligt de centrale hoofdtraagheidsas van de volledige rotor schuin ten opzichte van de werkelijke rotatieas. Zo'n onderlinge stand van de twee assen (de centrale hoofdtraagheidsas en de werkelijke rotatieas) is de bron van de gedwongen beweging en van de extra krachten die optreden op de steunpunten van de rotor. Deze dwangkracht heeft de eigenschap dat de amplitudes van de krachten toenemen naarmate het toerental van de stijve rotor stijgt, terwijl de richting ten opzichte van de rotor constant blijft.
Uitgewerkt voorbeeld: motoras en koppelingsschijf
Om te illustreren dat de assemblage van correct vervaardigde onderdelen onbalans kan veroorzaken, bekijken we het volgende praktijkvoorbeeld.
Figuur 1 toont de verbinding van een elektromotoras met een koppelingsschijf. Het uiteinde van de motoras vertoont radiale slag W.
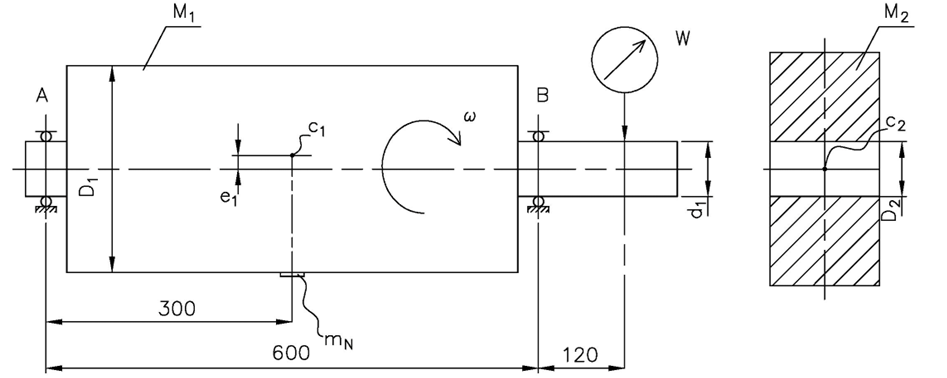
De koppelingsschijf kan willekeurig op de rotor worden bevestigd, maar binnen haar speling, waarbij die speling onder een willekeurige hoek kan worden benut in het vlak loodrecht op de rotatieas. Volgens de regels gaan we uit van het ongunstigste geval: de slag van de as en de maximale afwijking van de boring tellen in dezelfde richting bij elkaar op. In de vlakken waarin de lagers zijn gemonteerd, roteert de rotor om de werkelijke rotatieas 1. De geometrische as van het uiteinde van de rotoras is as 3. De centrale hoofdtraagheidsas van de koppelingsschijf, met zwaartepunt c2, is as 2.
Invoergegevens:
d1=34.984 mm (diameter van de rotoras), D2=35H7 mm (diameter van de boring in de koppelingsschijf), W=24 μm (gemeten radiale slag op de rotoras).
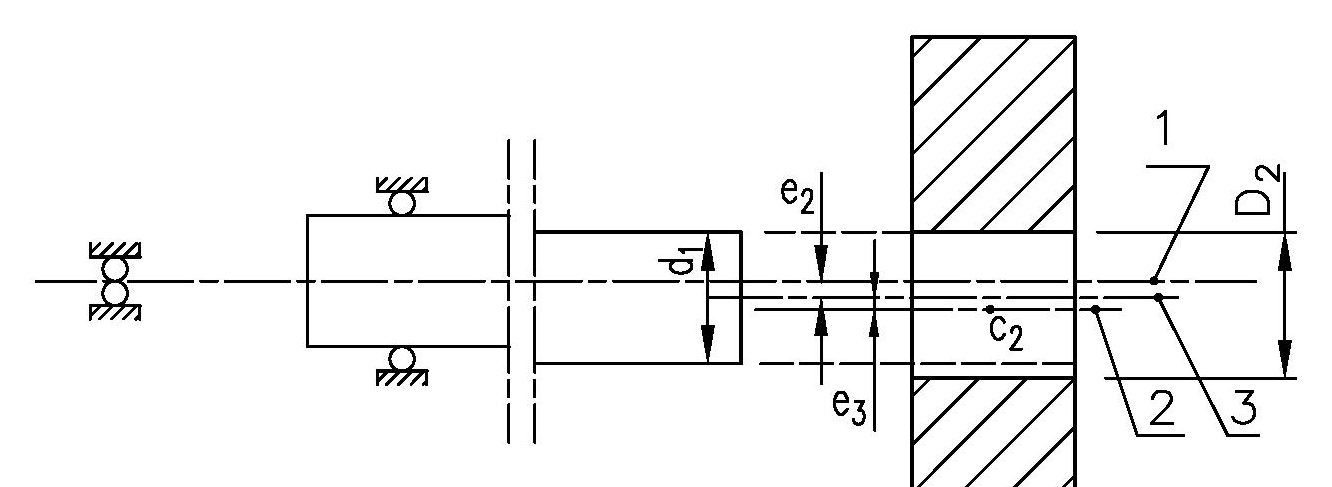
Al in zo'n assemblage kan onbalans optreden. De rotor draait tijdens de metingen in zijn lagers.
Samenvatting
- Op elk massadeeltje van een stijve rotor werken tijdens de rotatie centrifugale traagheidskrachten, die toenemen met het toerental. Door de cirkelvormige symmetrie van de rotor wordt de kracht aan de ene kant gecompenseerd door een kracht in de tegenovergestelde richting. In elke rotor kan een as worden bepaald ten opzichte waarvan al deze krachten paarsgewijs worden gecompenseerd. Dit is de centrale hoofdtraagheidsas. Als de rotatie om deze as plaatsvindt, ontstaan er geen reactiekrachten in de oplegging van de rotor.
- Door bijvoorbeeld wentellagers op de as van een roterende assemblage te bevestigen, leggen we de rotatiebeweging van de rotor vast rond de as die ontstaat volgens het ontwerp van de lagers. De lagers dwingen de rotatiebeweging in de ruimte af, ongeacht het ontwerp van de rotor, waarbij de exacte beweging afhangt van het ontwerp van de lagers. Zo ontstaat de zogeheten werkelijke rotatieas.
- Het lager is een geleiding voor de rotor. Als de werkelijke rotatieas niet samenvalt met de centrale hoofdassen, ontstaat er een onbalans. De grootte en richting van deze onbalans hangen af van de onderlinge ligging in de ruimte van de werkelijke rotatieas en de centrale hoofdtraagheidsas.