Los métodos de maquinado mejoran constantemente y, a su vez, la experiencia de los diseñadores y fabricantes se amplía. Dado que los métodos de ensamble de los componentes de los ensambles rotativos se basan en la experiencia de sus predecesores, ¿por qué no ha desaparecido el problema del desbalance y de la minimización de la vibración del rotor?
Entre otras razones, porque:
a) Los procesos y tolerancias de la norma ISO 21940-11 para rotores de comportamiento rígido (PN 93/N-01359, balanceo de rotores rígidos; determinación del desbalance residual admisible) definen los valores del desbalance residual admisible de rotores con distintos fines
b) Paralelamente al aumento de la competencia en el mercado de bienes del sector mecánico, se incrementan los requisitos de calidad de los componentes y de sus subcomponentes, incluido el valor del desbalance residual
c) Continúa la tendencia general hacia un aumento de la rotación a alta velocidad de los rotores, lo que destaca la importancia de minimizar su desbalance
En este estudio queremos mostrar que la razón por la que se necesita el balanceo es una propiedad específica de la masa con la que se fabrican los rotores. También queremos mostrar la importancia del llamado “eje real de rotación”.
La fuerza de inercia y las fuerzas centrífugas
En general, al analizar cualquier fenómeno físico relacionado con el cambio en el movimiento de un cuerpo de cualquier masa, puede afirmarse que la masa (cuando se somete a una aceleración) presenta una resistencia enérgica. Esta resistencia se denomina fuerza de inercia.
Cualquier elemento de masa que forma parte de un rotor se acelera durante la rotación si se encuentra alejado del eje real de giro. Si el movimiento rotativo tiene una velocidad constante, la aceleración tiene una componente con dirección centrípeta. Debido a esta aceleración se generan fuerzas de inercia centrífugas. Si no se compensan a lo largo del rotor, las fuerzas resultantes individuales oscilan. Las fuerzas de inercia no compensadas giran con el rotor siguiendo la masa rotatoria no compensada. Como las estructuras de soporte del rotor tienen cierta rigidez, en esos puntos se crean las condiciones para que se produzca vibración. Si la máquina rotativa no está diseñada para realizar su trabajo por medio de vibraciones, estas constituyen una perturbación y, entre otros efectos, reducen su vida útil. Por ello, los técnicos han asociado la vibración con la distribución de masa no compensada y han definido el desbalance. Ascential Technologies fabrica máquinas para medir y minimizar este desbalance.
El eje principal central de inercia
Para comenzar, debe plantearse en torno a qué eje giraría la masa (es decir, un rotor de cualquier forma) si pudiera hacerse girar en el espacio mediante torque puro y sin soporte (es decir, en el llamado movimiento libre).
La respuesta es que el movimiento libre se produciría alrededor del eje principal y central de inercia. Este eje pasa por el centro de masa del rotor y está orientado de modo que las masas unitarias estén en equilibrio en todos los planos perpendiculares a él. Esto significa que, en esa dirección, la distribución de masa del rotor es de simetría circular a lo largo de toda su longitud. En la práctica, nos acercamos a esta situación al final de un balanceo eficaz del llamado rotor de baja y de alta velocidad. Si el rotor es rígido, el problema se simplifica a fuerzas resultantes. Esto significa que, para lograr la simetría circular, basta con un balanceo a baja velocidad, en el que solo existen dos planos en los que deben aplicarse masas de corrección para contrarrestar la falta de simetría a lo largo de toda la longitud del rotor.
Una ilustración: el proyectil de cañón
Esta situación se ilustra correctamente con el vuelo de un proyectil de cañón. El vuelo puede dividirse en dos etapas: la primera termina cuando el proyectil sale del cañón y la segunda cuando golpea un obstáculo. En la primera etapa, la superficie interior del cañón actúa como una restricción para el proyectil y lo obliga a alinearse al girar conforme al eje geométrico. Si su masa está distribuida de forma no coaxial a lo largo de toda su longitud, las restricciones impiden que el proyectil gire alrededor de su eje principal y central de inercia. Por esta razón, el proyectil en rotación impacta el cañón debido a las fuerzas centrífugas. Después de salir del cañón (y una vez amortiguadas sus propias vibraciones alrededor de un eje perpendicular a su trayectoria), el proyectil continúa su vuelo alrededor de su eje principal y central de inercia. Su cono delantero describe una línea helicoidal en el espacio. Es posible calcular la inclinación relativa de los dos ejes (el geométrico, que es el real, y el principal o central).
Eje geométrico frente al eje real de rotación
En un cilindro perfectamente recto y de simetría circular, con muñones terminados en planos perpendiculares, los ejes principal y central de inercia coinciden con el eje geométrico. Si se apoyara sobre los rodamientos de la balanceadora, el eje real de rotación coincidiría con el eje geométrico. Si durante el proceso de manufactura del rotor se maquinaran ranuras en los extremos de dicha flecha para cuñeros y luego se montaran sobre ella elementos con errores de excentricidad y angulares, los demás componentes del ensamble (por ejemplo, el eje principal y central de inercia del ensamble) no coincidirían con su eje geométrico. El movimiento rotativo libre de este ensamble se produciría alrededor de la suma, que es otro eje central y principal de inercia. Esto se debe a que no coincide con el eje de una flecha recta y de simetría circular.
Cuando la masa gira pero no existe apoyo, no aparece desbalance. Cuando los rodamientos, que son las restricciones de todo el ensamble, se montan sobre la flecha, el movimiento rotativo de la masa total del ensamble será forzado por los rodamientos alrededor de un eje de rotación distinto, llamado eje real.
Ahora se dan las condiciones para definir y medir el desbalance.
Desbalance en sistemas ensamblados
Es correcto afirmar que los sistemas mecánicos que trabajan con movimiento rotativo suelen diseñarse de modo que sus ejes de simetría, una vez ensamblados, también coincidan. Como resultado de los errores de forma de trazo y de ensamble, el eje común real de rotación del sistema, en la mayoría de los casos, no coincide con ningún eje de los elementos que lo componen.
Por lo tanto, el centro de gravedad común de todos los componentes de un sistema rotativo no se encuentra sobre el eje real de rotación. Algunos componentes también pueden estar fijados de forma oblicua, es decir, con un error angular. Por ello, el eje principal de inercia de masa de todo el rotor queda inclinado respecto del eje real de rotación. Esta disposición de los dos ejes (el central principal de inercia y el eje real de rotación) entre sí es el origen de la excitación del movimiento y de las fuerzas adicionales que aparecen en los puntos de apoyo del rotor. Esta excitación es particular en cuanto a que las amplitudes de las fuerzas crecen al aumentar la rotación del rotor rígido y mantienen una dirección constante respecto del rotor.
Ejemplo resuelto: eje del motor y disco de embrague
Para ilustrar el hecho de que el ensamble de componentes fabricados correctamente puede introducir desbalance, analicemos el siguiente ejemplo práctico.
La figura 1 muestra la conexión de un eje de motor eléctrico a un disco de embrague. El extremo del eje del motor presenta un cabeceo radial W.
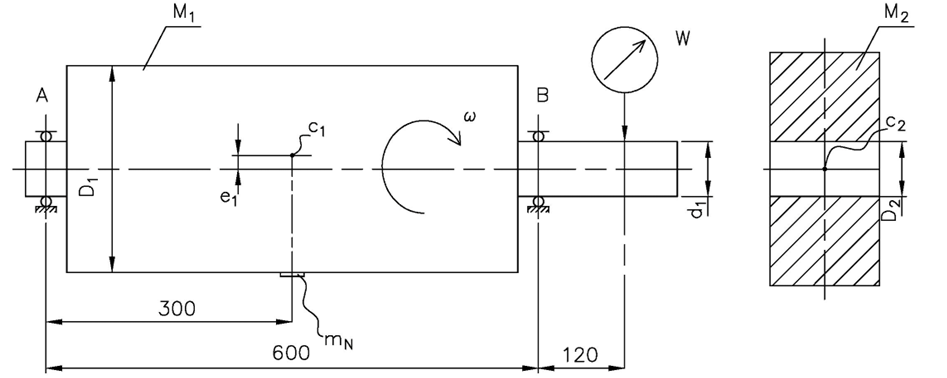
El disco de embrague puede fijarse al rotor de forma arbitraria, pero dentro de su holgura, y dicha holgura puede quedar orientada en cualquier ángulo aleatorio dentro del plano perpendicular al eje de rotación. De acuerdo con las reglas, se supone el peor caso: el cabeceo de la flecha y la desviación máxima de la ejecución del orificio se suman en la misma dirección. El rotor, en los planos en que se montan los rodamientos, gira sobre el eje real de rotación 1. El eje geométrico del extremo de la flecha del rotor es el eje 3. El eje principal y central de inercia del disco de acoplamiento, junto con el centro de gravedad c2, es el eje 2.
Datos de entrada:
d1=34.984 mm (diámetro del eje del rotor), D2=35H7 mm (diámetro del barreno del disco de embrague), W=24 μm (cabeceo radial medido en el eje del rotor).
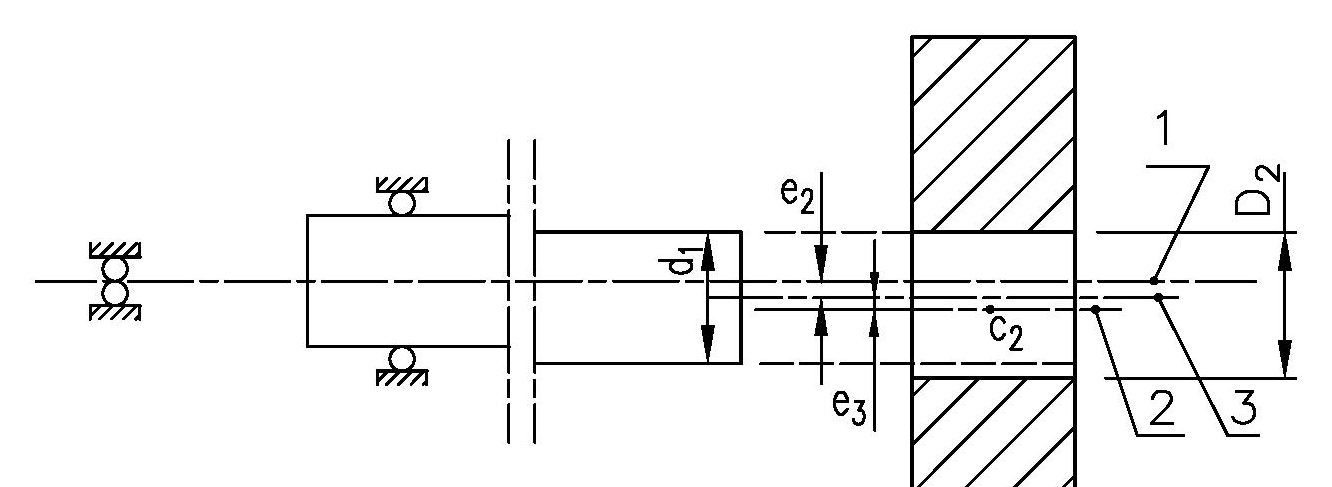
Ya en un ensamble de este tipo puede presentarse desbalance. El rotor gira sobre sus cojinetes durante las mediciones.
Resumen
- Sobre cada partícula de masa de un rotor rígido actúan fuerzas de inercia centrífugas durante su rotación, y aumentan con esta. Debido a la simetría circular del rotor, la fuerza de un lado se compensa con una fuerza que actúa en sentido opuesto. En cualquier rotor es posible determinar un eje respecto del cual todas estas fuerzas se compensan por pares. Este es el eje principal y central de inercia. Si la rotación se produce alrededor de este eje, no se generan fuerzas de reacción en el soporte del rotor.
- Al fijar rodamientos, por ejemplo, a la flecha de cualquier ensamble rotativo, establecemos el movimiento de rotación del rotor alrededor del eje que se formará según el diseño de los rodamientos. Los rodamientos forzarán el movimiento rotativo en el espacio con independencia del diseño del rotor, y el movimiento exacto dependerá del diseño de los rodamientos. Se formará así el llamado eje real de rotación.
- El rodamiento es una restricción para el rotor. Si el eje real de rotación no coincide con los ejes principal y central, se genera un desbalance. El valor y la dirección de este desbalance dependen de la disposición relativa en el espacio entre el eje real de rotación y el eje principal y central de inercia.