Ein Kreiselrotor, der mit 150.000 U/min in einem Trägheitsnavigationssystem dreht, ist eines der präzisesten ausgewuchteten Fertigungsobjekte, die es gibt. Bei diesen Drehzahlen erzeugt selbst ein Bruchteil eines Milligramms Unwucht Kräfte, die Lagerverschleiß, Vibration und vor allem Drift in der Navigationsausgabe verursachen, die der Kreisel liefern soll.
Für Verteidigungssysteme, die auf Trägheitsnavigation angewiesen sind, wie Marineflugkörper, strategische Waffen, U-Boote ohne GPS und Raumfahrzeuge, ist die Genauigkeit des Navigationssystems durch die Qualität des Kreisels begrenzt. Und die Qualität des Kreisels ist teilweise durch die Präzision begrenzt, mit der sein Rotor während der Fertigung ausgewuchtet wurde.
Warum Kreiselauswuchten einzigartig anspruchsvoll sind
Das Auswuchten von Kreiselrotoren nimmt eine eigene Kategorie im breiteren Feld des Dynamikauswuchtens ein. Die Anforderungen sind um Größenordnungen enger als selbst beim Auswuchten von Luftfahrtantrieben, aus mehreren Gründen:
Betriebsdrehzahl. Kleine Kreiselrotoren können mit Drehzahlen bis zu 150.000 U/min arbeiten. Bei diesen Drehzahlen verstärken Zentrifugalkräfte jede Massenasymmetrie enorm. Eine 1-mg-Unwucht bei 10 mm Radius erzeugt eine Zentrifugalkraft, die mit dem Quadrat der Drehzahl skaliert – das bedeutet, dass dieselbe Unwucht bei 10.000 U/min 100-mal mehr Kraft erzeugt als bei 1.000 U/min.
Toleranzeinheiten: mg·mm. Kreisel-Auswucht-Toleranzen werden in mg·mm angegeben, dem Produkt aus der Unwuchtmasse und ihrem Abstand zur Rotationsachse. Selbst ein Bruchteil eines Milligramms am Korrekturradius verursacht messbare Vibration, Lagerverschleiß und Navigationsdrift. Zum Vergleich: Industrielle Motorauswucht-Toleranzen werden typischerweise in g·mm angegeben, was drei Größenordnungen weniger anspruchsvoll ist.
Lagerverschleiß und Drift. Kreiselrotoren laufen auf Präzisionslagern wie Gaslagern, Schmucksteinen oder magnetischer Suspension, die für minimale Reibung und maximale Stabilität ausgelegt sind. Unwuchtinduzierte Vibration beschleunigt den Lagerverschleiß, was wiederum die Rotationsstabilität des Kreisels beeinträchtigt und einen sich verschärfenden Fehler erzeugt, der sich über die Betriebsdauer des Systems verschlimmert.
Navigationsgenauigkeitskopplung. Der Zweck des Kreisels ist es, Rotation zu erkennen und zu messen. Jede Vibration oder Taumeln des Rotors, das keine echte Rotation ist, wie unwuchtinduzierte Präzession, verunreinigt das Ausgangssignal des Kreisels. Diese Verunreinigung erscheint als Bias-Instabilität und Winkeldriftrauschen in der Ausgabe des Trägheitsnavigationssystems und beeinträchtigt direkt die Navigationsgenauigkeit.
Arten von Unwucht in Kreiselrotoren
Die Unwucht von Kreiselrotoren nimmt die gleichen drei Formen an wie jede rotierende Komponente (statisch, Koppelung und dynamisch), aber die Folgen bei Kreiselgeschwindigkeiten sind weitaus schwerwiegender.
Statische Unwucht: Der Schwerpunkt ist gegenüber der Drehachse versetzt und der Rotor ist „auf einer Seite schwerer“. Dies erzeugt einen rotierenden Kraftvektor bei der Drehfrequenz, der die Lager zyklisch belastet.
Kopplungsunwucht: Die Hauptträgheitsachse ist winklig zur geometrischen Rotationsachse versetzt. Die Massenverteilung des Rotors ist über seine Länge verzerrt und erzeugt an jedem Lager gleiche und entgegengesetzte Kräfte, die ein Kippmoment erzeugen. Kopplungsunwucht ist bei Kreiseln besonders tückisch, da sie ein Drehmoment auf die Rotationsachse erzeugt, das die Rotation, die der Kreisel messen soll, direkt nachahmt.
Dynamische Unwucht: Die Vektorsumme aus statischer Unwucht und Kopplungsunwucht. Dies ist der allgemeine Fall für reale Rotoren und erfordert Messung und Korrektur in zwei Ebenen.
Der Auswuchtprozess für Kreiselrotoren
Die Auswuchtfolge für Kreiselrotoren folgt den gleichen grundlegenden Schritten wie jeder Dynamikauswuchtprozess, nutzt aber spezialisierte Ausrüstung und Techniken, die für den Toleranzbereich geeignet sind.
1. Präzisionsmessung
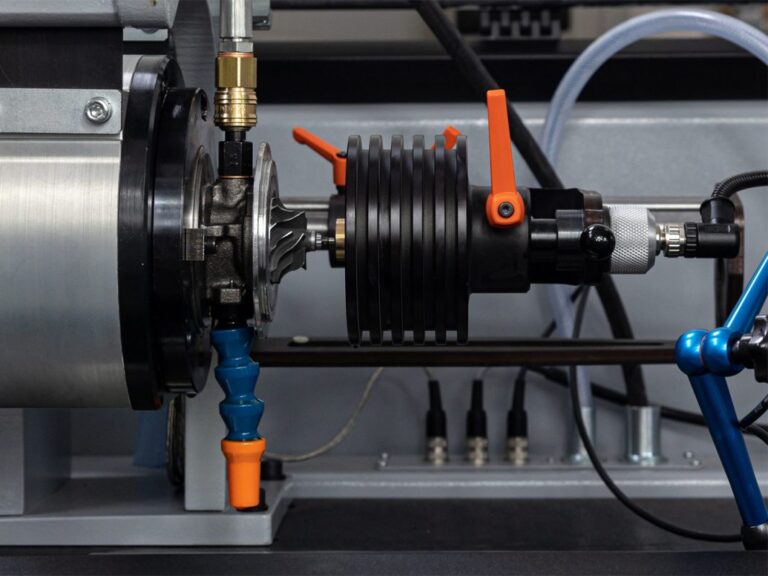
Der Rotor wird auf einer Präzisions-Auswuchtmaschine montiert, die vom Grundprinzip einer Radauswuchtmaschine ähnelt, aber um Größenordnungen präziser ist. Das Lagersystem, die Vibrationssensoren und die Signalverarbeitung der Maschine sind darauf ausgelegt, Unwuchten im Bereich unter mg·mm aufzulösen.
Der Rotor wird mit einer kontrollierten Drehzahl gedreht (nicht unbedingt die volle Betriebsdrehzahl; stattdessen wird die Messdrehzahl gewählt, um ein angemessenes Signal-Rausch-Verhältnis zu bieten und gleichzeitig innerhalb des sicheren Betriebsbereichs der Maschine zu bleiben). Vibrationssensoren erkennen die Unwuchtsignatur in jeder Korrekturebene und liefern sowohl Größe als auch Winkelposition.
2. Materialkorrektur
Die Korrektur wird durch Entfernung oder Zugabe von Material an berechneten Positionen durchgeführt.
Materialentfernungsverfahren
- Mikrobohren: Präzise gesteuertes Bohren kleiner Löcher an der berechneten Winkelposition zum Entfernen der überschüssigen Masse
- Mikroschleifen: Oberflächenmaterialentfernung für Korrektionen, die eher verteilte Entfernung als Punktentfernung erfordern
- Laserablation: Die präziseste Abtragsmethod, fähig, Material in Mikrogramm-Mengen an genauen Positionen zu entfernen. Laserablation ist zunehmend die bevorzugte Methode für die engsten Toleranzen, da sie keine mechanische Spannung einführt und mit extremer Präzision gesteuert werden kann
Materialzugabeverfahren
- Korrekturgewichte: Kleine Präzisionsgewichte, die an der berechneten Winkelposition befestigt werden
- Epoxidharz: Präzise an der Korrekturposition aufgetragen und vor Ort ausgehärtet. Nützlich, wenn die Rotorgeometrie das Bohren oder Schleifen an der erforderlichen Winkelposition nicht zulässt
3. Iterative Verifikation
Der korrigierte Rotor wird erneut gedreht und gemessen. Da jede Korrektur die Massenverteilung des Rotors verändert, ist der Korrekturprozess inhärent iterativ – jede Korrektur kann eine Verifikationsdrehung und möglicherweise eine zweite Korrektur erfordern, um innerhalb der Toleranz zu konvergieren.
Bei den engsten Toleranzen können drei oder mehr Korrekturiterationen erforderlich sein. Das Messsystem der Auswuchtmaschine muss stabil und wiederholbar genug sein, damit die Restmesswerte nach der Korrektur den tatsächlichen Rotorzustand widerspiegeln – nicht Messunsicherheit.
Auswuchten in der Kreisel-Fertigungspipeline für die Verteidigung
Das mechanische Auswuchten ist eine Stufe in einem mehrstufigen Prozess, der einen Kreisel von Rohmaterial zu einem flugbereiten Navigationsinstrument führt:
| Stufe | Was geschieht |
|---|---|
| Komponentenfertigung | Rotor mit engen Maßtoleranzen bearbeitet |
| Mechanisches Auswuchten | Restunwucht auf Präzisions-Auswuchtanlage korrigiert |
| Montage und Einfahren | System bei Temperatur betrieben, um Lager und Materialien zu stabilisieren |
| Kalibrierung | Mehrachsen-Ratentisch-Prüfung, Thermozyklierung, Fehlermodell generiert |
| Nachkalibrierung im Betrieb | Einige Systeme korrigieren sich kontinuierlich selbst mit Referenzmessungen |
Mechanisches Auswuchten ist der grundlegende Schritt, da es die physikalische Qualität des Rotors etabliert, auf die alle nachfolgenden Kalibrierungen und Kompensationen angewiesen sind. Ein schlecht ausgewuchteter Rotor erzeugt Vibration und Drift, die Kalibrierung teilweise in Software kompensieren kann, aber auf physikalischer Ebene nicht vollständig beseitigen kann.
Der Cimat-Ansatz
Cimat, eine Marke von Ascential Technologies, baut Präzisions-Auswuchtmaschinen, die speziell für die Fertigungsumgebung von Verteidigungs-Kreiseln entwickelt wurden und mit Messauflösung im Sub-Milligramm-Millimeter-Bereich, automatisierter Korrekturanleitung, iterativer Verifizierungsfähigkeit und vollständiger Datenverfolgbarkeit für jeden ausgewuchteten Rotor ausgestattet sind.
Die Kombination aus Messpräzision, Korrekturoptimierung (Minimierung des Materialabtrags bei Einhaltung der Toleranz) und Produktionsverfolgbarkeit ist das, was Verteidigungs-Kreisel-Auswuchten zu einer spezialisierten Disziplin macht – und was die Auswuchtmaschine zu einem kritischen Bestandteil der Verteidigungs-Fertigungsinfrastruktur macht.